3DGS (高斯泼溅)核心原理解释:为什么它可能重塑三维重建?
空间信息行业做了很多年的“三维重建”,直到 3D Gaussian Splatting (高斯泼溅)出现,我们才意识到:原来真实世界也可以被“画”出来,而不是“算”出来。
为什么需要关注 3DGS ?
传统实景三维存在三大痛点:重建慢
效果有限(边缘、纹理、植被难表现) 成果文件大,终端渲染吃力
3DGS 给出的解决方案非常直接:
外观比 Mesh 更真实 比 NeRF 快几个数量级 渲染实时(可上 Web、移动端) 制作流程可与现有测绘工作流衔接
一句话总结:
3DGS 不替代点云,但能让成果“看上去像真的”。
3DGS 本质是什么?
3DGS = 可控的三维光斑云(Gaussian Cloud)
如果传统点云是“离散坐标点”, 那么高斯点相当于:
有大小(协方差) 有方向 有颜色 有透明度 有视角相关反射(球谐函数)
比点云“聪明得多”,比 Mesh“轻得多”。
3DGS 为什么渲染如此之快?
1)不做光线追踪,只做光斑投影与叠加
NeRF 的工作流程是:
给每条射线采样数百点 每个点跑一次网络推理 再合成一张图
而 3DGS:
把所有高斯投影到屏幕上 → 按透明度叠加
这几乎是“画”而不是“算”。
2)GPU 天生擅长干这个
GPU 本质就是一块“超级画板”:
不擅长微积分 但非常擅长画点、画斑、画透明物体
而 3DGS 正是围绕 GPU 的优势设计的。
因此你会看到:
网页跑得动 手机跑得动 甚至 VR 都能实时渲
传统实景三维在性能上从未做到过这一点。
3DGS 的流程与原理
假设数据来自无人机倾斜、车载移动测量、三脚架多视角摄影:
步骤 1:SfM 求相机位姿
得到:
相机外参 稀疏点云
这与现有测绘流程完全一致。
步骤 2:从点云或深度生成初始高斯点
包括:
xyz 初始颜色 初始大小(根据误差设定)
实质:把点云升级为“高信息量点云”。
步骤 3:优化高斯参数(最关键)
优化的内容包括:
位置 椭球形状 / 协方差 不透明度 球谐函数(视角外观)
目标是:
渲染画面与真实影像一致。
不同于训练网络,3DGS 是“训练点本身”。
步骤 4:自动生长与剪枝(结构优化)
系统会:
Split:细节不够 → 拆成多个 Merge:冗余 → 合并 Prune:无贡献 → 删掉
最后得到的模型:
轻量 细节足 真实感强 可以实时渲染
对工程应用非常友好。
空间信息行业 3DGS 应用案例
倾斜摄影成果的质感增强
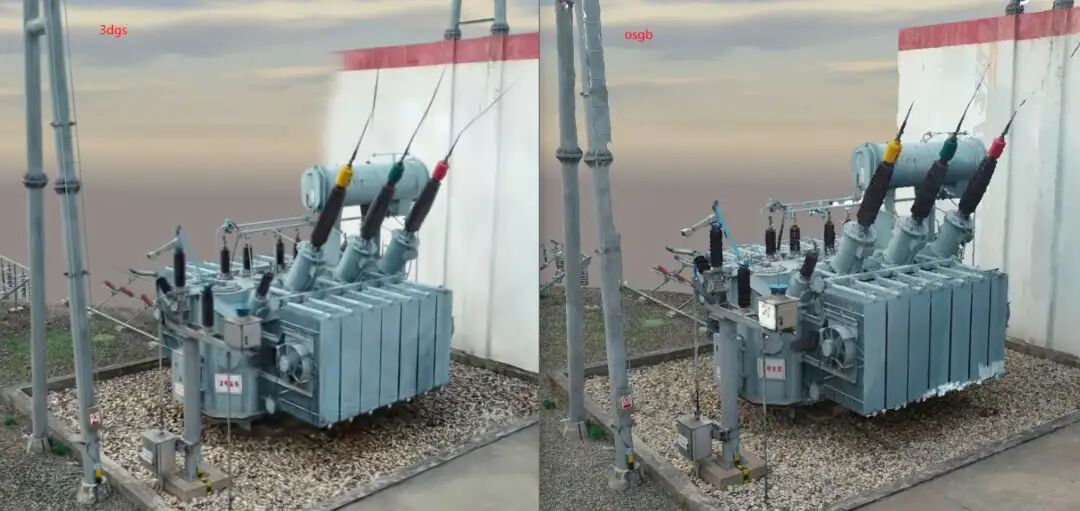
传统倾斜模型的痛点:
树木糊 立面锯齿明显 楼顶小构件难表现 文件巨大,移动端难加载
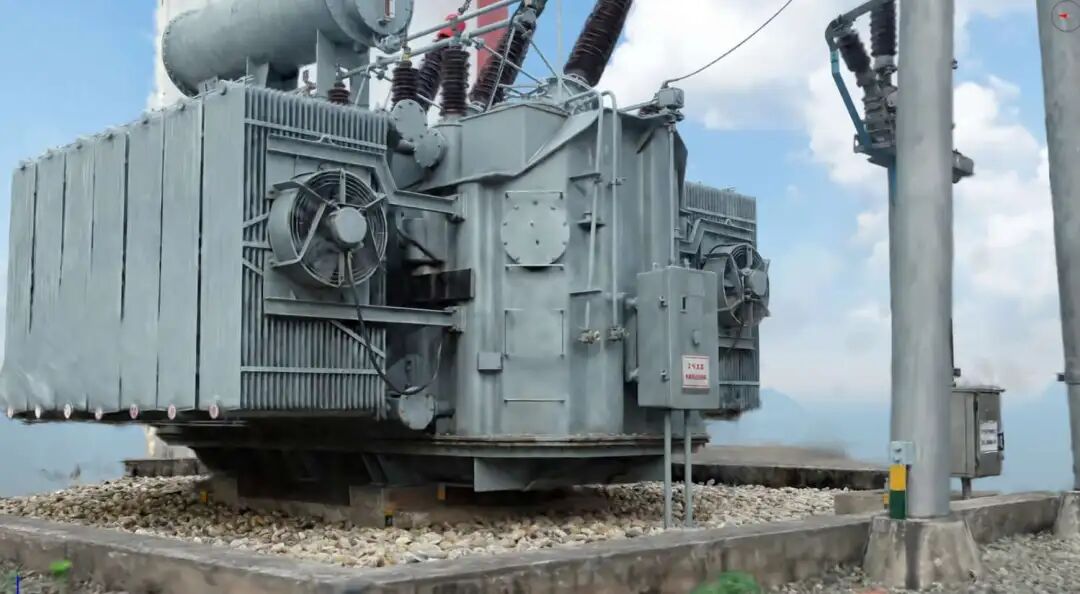
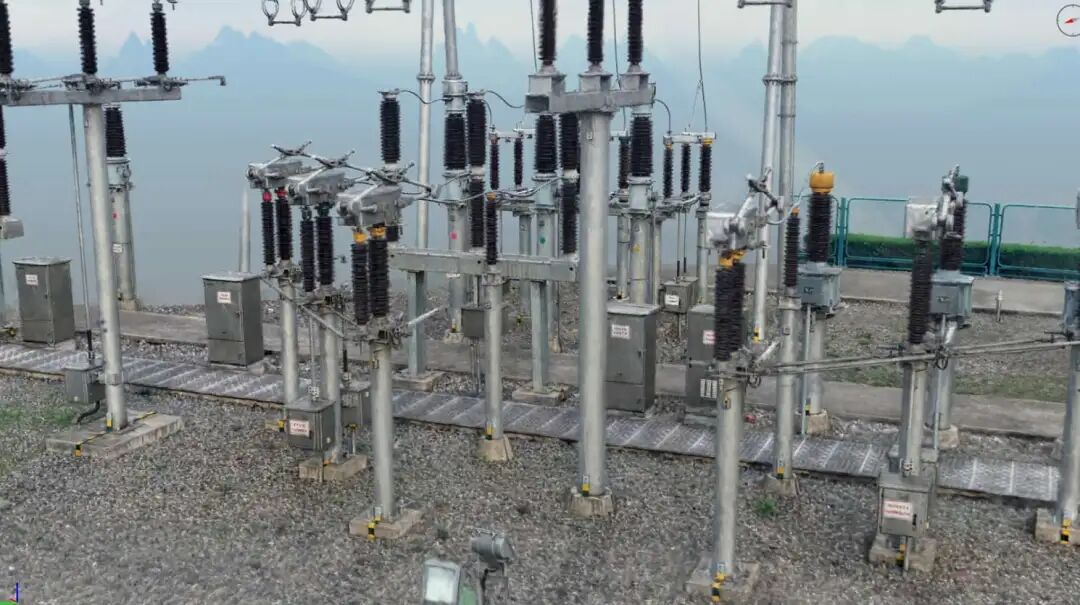
用 3DGS 替代 Mesh 后:
植被细节自然 纹理锐利 整体真实度更像照片 文件更小、加载更快
车载 / 街景数据的道路实景 3D
道路场景难点:
反光(车窗/车身) 细结构(杆线) 大范围一致性要强 坐标精度必须稳定
3DGS 的表现:
反光自然 杆线清晰 远距细节连续 可快速部署到智慧交管、道路资产管理系统中
文保 / 室内空间高保真记录
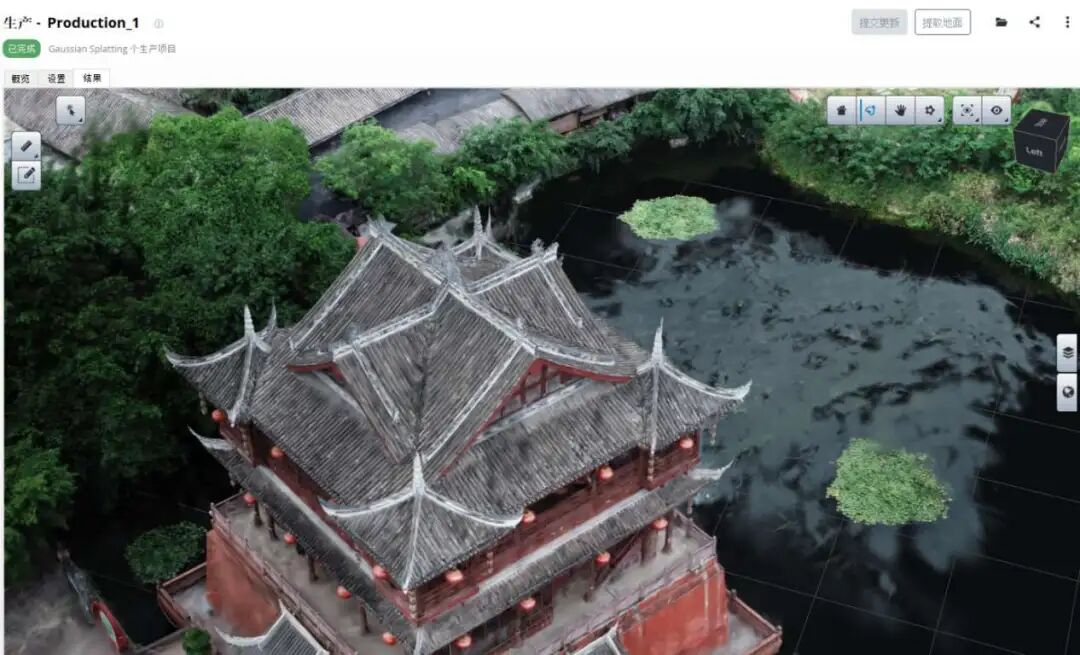
优点:
表面纹理(砖石、壁画)表现极佳 低光条件外观更稳健 模型可直接做沉浸展示
在文保、博物馆数字化中增长迅速。
3DGS 的几何精度能否保证?
非常关键的一点:
3DGS 的几何精度 = 输入点云的精度。3DGS 本身不负责“生成几何”,它负责“把已有的几何表现得漂亮”。
因此:
精测工程 → 仍需点云或 Mesh 沉浸式展示、效果交付 → 3DGS 是最优解 总结 3DGS 不是为了替代点云,而是为了让点云成果“更像它真实的样子”。
它可能不会改变你的测量方式,却很可能改变三维成果的展示方式、交付方式与使用方式。